Un robot umanoide da 400 dollari usa lo smartphone come cervello
Il robot dell'UCLA, alto 48 centimetri, affida al telefono Android percezione e camminata. Il budget dichiarato esclude lo smartphone
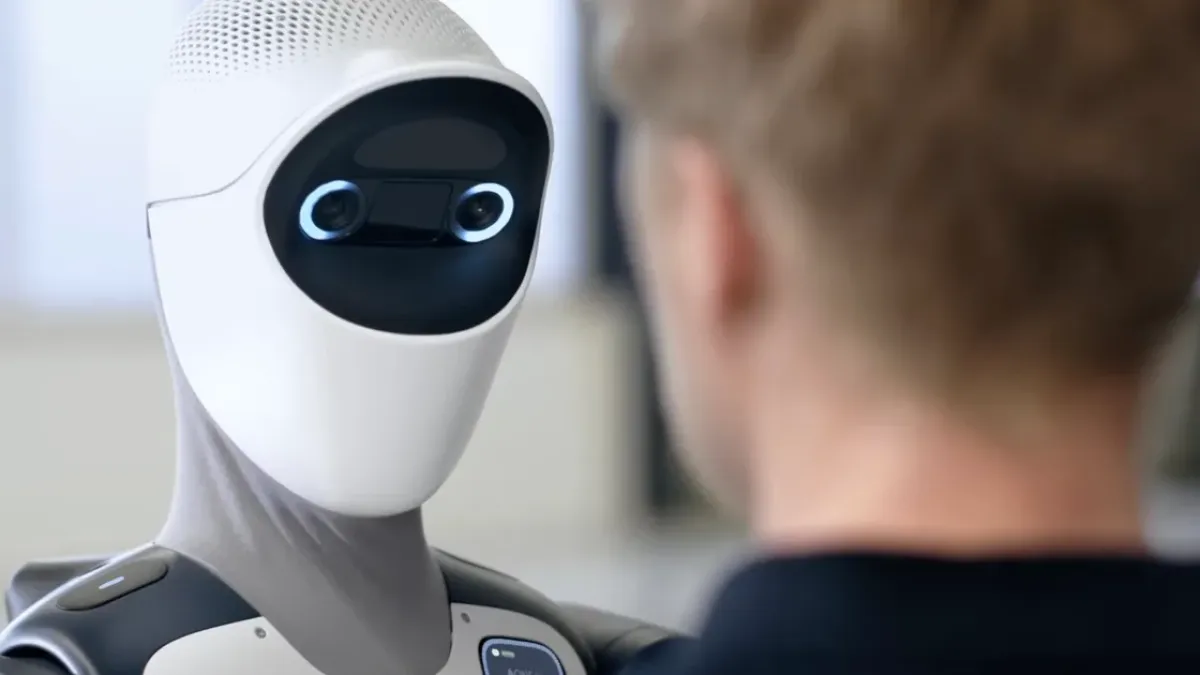
Un robot ha bisogno di telecamere, sensori di movimento, una connessione wireless e un computer che elabori tutti i dati. Uno smartphone ha già tutto questo in un unico oggetto che molti portano in tasca. Da qui parte PhoneBot, un piccolo robot umanoide sviluppato dai ricercatori della University of California, Los Angeles (UCLA) per ridurre il costo della sperimentazione. Un telefono Android, fissato al torso, gestisce percezione e controllo del movimento, mentre il corpo permette di camminare e seguire una persona.
La stima è di circa 400 dollari per l'hardware, smartphone escluso. Si tratta del budget dichiarato di una piattaforma di ricerca, cosa diversa dal prezzo di un prodotto pronto all'uso. Il progetto sposta una parte della spesa su un dispositivo che studenti e laboratori potrebbero già possedere. La domanda più interessante riguarda le gambe: quanto valore didattico aggiunge un corpo bipede, cioè su due gambe, rispetto alla complessità necessaria per tenerlo in equilibrio? PhoneBot offre un modo relativamente economico per affrontare il problema e lascia aperta la valutazione della sua convenienza per attività diverse dalla locomozione.
Come è fatto il robot
Il prototipo è alto circa 48 centimetri e impiega 13 motori. Lo smartphone osserva l'ambiente attraverso la telecamera e misura il movimento del torso tramite l'unità di misura inerziale, indicata con la sigla IMU: l'insieme di sensori che rileva accelerazioni e rotazioni. I comandi viaggiano via Wi-Fi verso un piccolo computer di bordo, incaricato di dialogare con i motori. Il telefono si occupa di percezione ed elaborazione, mentre l'elettronica che esegue i movimenti resta separata.
Lo smartphone osserva e calcola, il computer di bordo comanda i motori
Cosa fa davvero il telefono
L'espressione "smartphone come cervello" richiede una precisazione. La camminata gira sul telefono grazie a un modello già addestrato, cioè un software che ha imparato in anticipo come muovere il robot. L'interazione vocale descritta nel lavoro si appoggia invece a un portatile, che riconosce il parlato ed esegue il modello linguistico. Anche il budget cambia con la funzione desiderata: studiare il passo e sperimentare un'interfaccia conversazionale richiedono dotazioni differenti.
Le prove comprendono un Honor 9, un Galaxy A16 5G e alcuni dispositivi Motorola economici. Sono esempi utili del possibile riuso di hardware di largo consumo, ma la compatibilità va verificata funzione per funzione. La localizzazione basata su ARCore, la tecnologia Google che combina immagini e sensori di movimento per stimare la posizione, ha requisiti propri. Google certifica i dispositivi valutando anche fotocamera, sensori e prestazioni: far eseguire al telefono il controllo della camminata e supportare l'intero sistema di localizzazione sono due condizioni distinte.
Il precedente sulle ruote
L'antefatto più utile si chiama OpenBot. Nel lavoro del 2020, Matthias Müller e Vladlen Koltun dimostravano inseguimento di persone e navigazione autonoma usando un telefono Android montato su un corpo a ruote dal costo di circa 50 dollari, telefono escluso. Lo smartphone come unità di calcolo robotica ha dunque una storia documentata. PhoneBot porta questa impostazione nel controllo bipede, dove ogni movimento deve fare i conti con l'equilibrio.
Il confronto suggerisce una scelta educativa più che una graduatoria di convenienza. In un corso centrato sulla visione artificiale, una piattaforma a ruote lascerebbe più tempo e risorse al lavoro sul software. Per studiare appoggi, coordinamento delle articolazioni e stabilità, le gambe diventano invece l'oggetto stesso dell'esperimento. Questa lettura riguarda gli obiettivi delle due piattaforme e lascia fuori un confronto sperimentale delle loro prestazioni.
Un altro riferimento è Berkeley Humanoid Lite, che dichiara un costo hardware inferiore a 5.000 dollari, calcolato sui prezzi statunitensi. Il progetto mostra locomozione e attività di manipolazione e occupa una fascia funzionale diversa. La distanza di prezzo aiuta a capire quanto possano variare gli obiettivi della robotica accessibile: capacità meccaniche, personalizzazione e possibilità di riparazione pesano insieme alla spesa iniziale.
Il costo non è solo il prezzo
Sul lavoro necessario a costruire un robot si sofferma Yufeng Chi, tra i ricercatori di Berkeley Humanoid Lite. Nella sua descrizione del progetto, l'accesso agli strumenti produttivi e la libertà di modificare i componenti sono ostacoli importanti quanto il costo. Il punto vale anche come criterio per valutare PhoneBot: una distinta base economica acquista valore pratico se è accompagnata da istruzioni complete, componenti reperibili e procedure comprensibili per correggere gli errori.
Chi volesse replicarlo in Italia dovrebbe costruire il budget sui fornitori effettivamente utilizzati, aggiungendo materiali di fabbricazione, spedizioni, imposte e ricambi. Sono voci da preventivare, senza convertire automaticamente la stima in dollari in un prezzo locale. In un laboratorio scolastico, le ore di montaggio e configurazione potrebbero pesare quanto l'acquisto dei componenti. Una buona misura dell'accessibilità sarebbe il tempo richiesto a un gruppo esterno per ottenere la prima camminata ripetibile.
Open source, ma con regole
Anche l'etichetta open source, cioè il codice e i progetti aperti alla consultazione, merita attenzione. La pagina ufficiale assegna i file di progettazione meccanica, le esportazioni, la distinta base e la documentazione alla licenza Creative Commons Attribuzione–Non commerciale, CC BY-NC 4.0. Questi materiali possono essere condivisi e modificati per impieghi non commerciali alle condizioni indicate, mentre gli usi commerciali richiedono un'autorizzazione separata. Le condizioni del software vanno esaminate a parte. L'apertura utile alla didattica e la possibilità di vendere kit derivati hanno quindi perimetri diversi.
Il riuso del telefono impone poi una valutazione dei dati trattati. Nella configurazione vocale il parlato passa a un portatile, perciò conviene verificare dove vengano conservate registrazioni e trascrizioni. In un'aula, una rete dedicata, autorizzazioni limitate e procedure chiare per cancellare i dati sarebbero precauzioni ragionevoli. L'elaborazione direttamente sul dispositivo offre un potenziale vantaggio di controllo, che dipende dalle funzioni attivate e dai servizi collegati.
Il costo iniziale conta quanto istruzioni, componenti reperibili e libertà di modifica
I limiti da superare
I limiti meccanici restano concreti: PhoneBot è privo di braccia, lavora attualmente su superfici piane e usa motori che vincolano carico e movimenti dinamici. Il team prevede arti leggeri, locomozione su terreno irregolare e più elaborazione linguistica direttamente sul telefono. Aggiungere le braccia comporterà anche una revisione dell'equilibrio, perché ogni componente in più modifica il peso da sostenere e le forze che i motori devono gestire. Il prossimo esperimento parte da questa relazione tra capacità desiderate e margine meccanico disponibile.